

 News
 Coin Information
 About us


 Add as a preferred source on Google
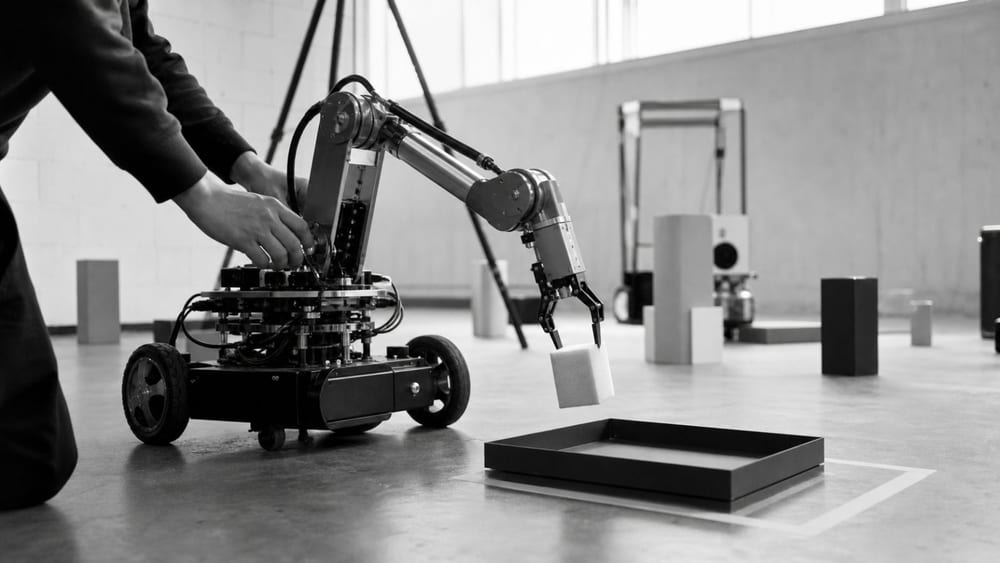
Dyna Robotics công bố Dyna-2.1 ngày 29 tháng 9 năm 2026, một hệ thống tách việc lập kế hoạch cho các tác vụ kéo dài khỏi khâu thực thi chuyển động của robot. Hệ thống gồm bộ điều phối mô hình thị giác-ngôn ngữ, chính sách Dyna-2 và bộ điều khiển toàn thân riêng biệt.
Trong tài liệu kỹ thuật Dyna-2.1, công ty cho biết bộ điều phối xác định bước tiếp theo, chính sách Dyna-2 tạo quỹ đạo chuyển động mục tiêu, còn bộ điều khiển toàn thân điều khiển giá trị mục tiêu của khớp và tốc độ bánh xe 100 lần mỗi giây.
Bộ điều phối ghi lại trạng thái công việc bằng văn bản, chẳng hạn máy giặt có đang hoạt động hay có bao nhiêu chiếc khăn đã được gấp, rồi dùng thông tin đó cho quyết định tiếp theo. Bộ nhớ này giúp duy trì tiến độ công việc; việc bổ sung ghi chép không đồng nghĩa chính sách chuyển động đã học được kỹ năng mới.
Google DeepMind giới thiệu Gemini Robotics 2, Gemini Robotics ER 2 và Gemini Robotics On-Device 2 ngày 30 tháng 7 năm 2026. Theo thông báo của công ty, mô hình thị giác-ngôn ngữ-hành động (VLA) chuyển đầu vào thành điều khiển hành động, mô hình suy luận hiểu môi trường vật lý và lập kế hoạch cho các tác vụ nhiều bước, còn mô hình on-device chạy trên thiết bị robot.
Helix của Figure AI phân biệt chu kỳ hoạt động của hai tầng. Trong thông báo về Helix, công ty cho biết mô hình thị giác-ngôn ngữ, phụ trách hiểu cảnh vật và ngôn ngữ, hoạt động 7–9 lần mỗi giây; chính sách thị giác-vận động tạo chuyển động liên tục hoạt động 200 lần mỗi giây.
Chu kỳ hoạt động của Helix là thông số thiết kế riêng của hệ thống. Đây không phải chỉ số chung để so sánh trực tiếp với tốc độ phản hồi trong đánh giá của Anthropic hoặc hiệu suất của các hệ thống robot khác.
Cũng có nghiên cứu kết hợp kiến thức thị giác-ngôn ngữ với chuyển động robot trong cùng một dòng mô hình. Năm 2023, Google DeepMind công bố RT-2, kết hợp mô hình thị giác-ngôn ngữ được tiền huấn luyện bằng dữ liệu quy mô web với dữ liệu trình diễn của robot. Công ty báo cáo rằng trong hơn 6.000 lượt thử nghiệm robot, khả năng khái quát hóa sang các tác vụ lần đầu gặp cao hơn hơn 3 lần so với mô hình cơ sở trước đó.
Dyna Robotics cho biết Dyna-2 được tiền huấn luyện bằng hơn 1 triệu giờ video quay từ góc nhìn của con người. Trong nghiên cứu do công ty đưa ra, khi lượng video của con người tăng lên, hiệu suất dự đoán trên dữ liệu robot được đánh giá riêng cũng được cải thiện.
Con số 1 triệu giờ chỉ thời lượng video do con người quay. Nó không thể hiện thời gian robot thực sự chuyển động hay quy mô dữ liệu trình diễn robot.
Vì vậy, trước khi hỏi liệu mô hình ngôn ngữ lớn (LLM) có thay thế mô hình robot hay không, cần xác định rõ mô hình robot ở đây là gì. Các ví dụ đã công bố gồm mô hình lập kế hoạch công việc, chính sách tạo chuyển động và tầng điều khiển cấp thấp; một số nghiên cứu kết hợp kiến thức và đầu ra hành động trong cùng một dòng mô hình.
Tốc độ phản hồi trong điều khiển cấp thấp vẫn là một thách thức riêng. Trong đánh giá điều khiển robot công bố tháng 7 năm 2026, Anthropic cho biết điều khiển cấp thấp cho robot bốn chân cần khoảng 83 phản hồi mỗi giây, trong khi các mô hình không suy luận khi đó phản hồi khoảng 0,2–0,4 lần mỗi giây.
Thử nghiệm điều khiển trực tiếp được tiến hành bằng cách tạm dừng bộ mô phỏng trong lúc chờ mô hình phản hồi. Vì vậy, kết quả này không nên được hiểu là phép đo hiệu suất điều khiển robot thực tế theo thời gian thực, cũng không thể khái quát thành năng lực điều khiển của mọi LLM.
Trong cùng đánh giá, Anthropic cũng báo cáo một số trường hợp mô hình ngôn ngữ giám sát chính sách robot đã được tiền huấn luyện để thực hiện một số tác vụ di chuyển và thao tác với vật thể. Điều kiện thử nghiệm này khác với thử nghiệm trong đó mô hình trực tiếp điều khiển các khớp.
Các nhà nghiên cứu cũng đang tìm cách chuyển dữ liệu trình diễn của con người sang chính sách robot. Nghiên cứu UMI xem xét sự khác biệt về cơ thể giữa người và robot, độ chính xác chuyển động và độ trễ suy luận như những vấn đề cần tính đến khi thiết kế.
Làm cho cảnh mô phỏng chân thực hơn và dự đoán chính xác kết quả vật lý là hai vấn đề riêng. Một nghiên cứu về mô phỏng robot cho biết trong một số tác vụ điều hướng bằng thị giác, tăng độ trung thực không cải thiện khả năng chuyển sang môi trường thực; mô phỏng chậm và tình trạng khớp quá mức với sai số của mô hình vật lý có thể làm giảm hiệu suất. Kết quả gắn với các tác vụ mà nhóm nghiên cứu khảo sát nên không thể khái quát cho mọi trình mô phỏng.
Trước đó, TokenPost đưa tin PeakOS tích hợp World ID đã công bố màn trình diễn robot giao thuốc.
Dyna Robotics xác định việc đưa Dyna-2.1 vào các địa điểm của khách hàng là bước tiếp theo. Những ví dụ đã công bố cho thấy nhiều cách thiết kế, trong đó việc lập kế hoạch, tạo chuyển động và điều khiển cấp thấp được tách riêng hoặc kết hợp.

Comment 0